D30 ↗
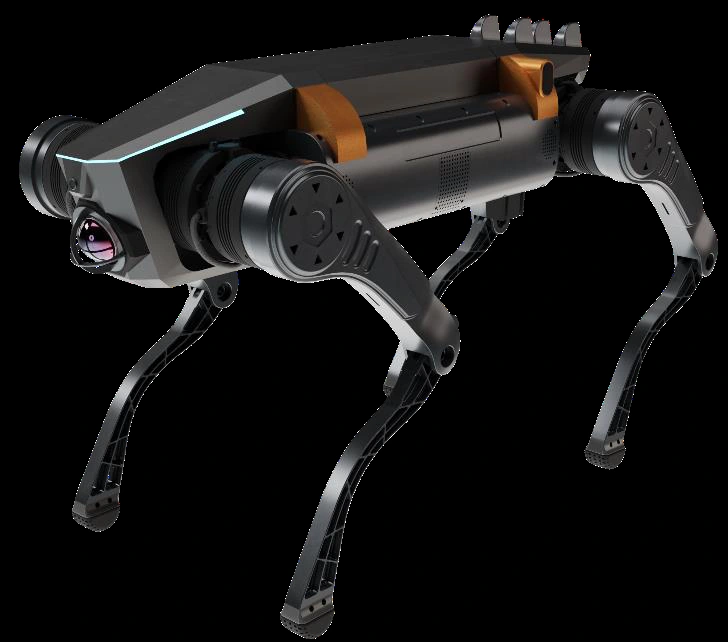
Escolha pés pontuais para terrenos acidentados e transposição frequente de obstáculos.
- Carga útil contínua
- 30 kg
- Tempo de operação com carga
- 30 kg: aprox. 3 h
- Energia da bateria
- 936 Wh
- Peso com bateria
- 36 kg
- Grau de proteção
- IP66
Quatro plataformas quadrúpedes para inspeção, patrulha, transporte e integração. Combine classe de carga e locomoção com seu próximo projeto.
D30 · PLATAFORMA DE PÉS PONTUAIS
Escolha pés pontuais para terrenos acidentados e transposição frequente de obstáculos.

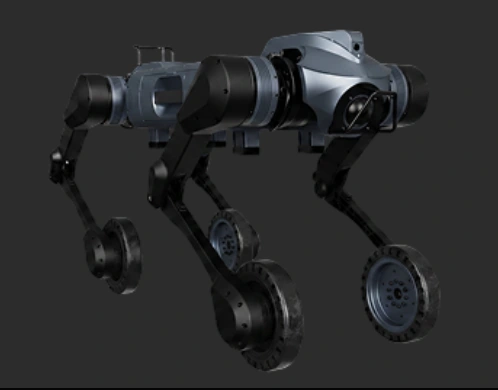
Escolha pés com rodas quando distância percorrida e eficiência de inspeção forem prioritárias.

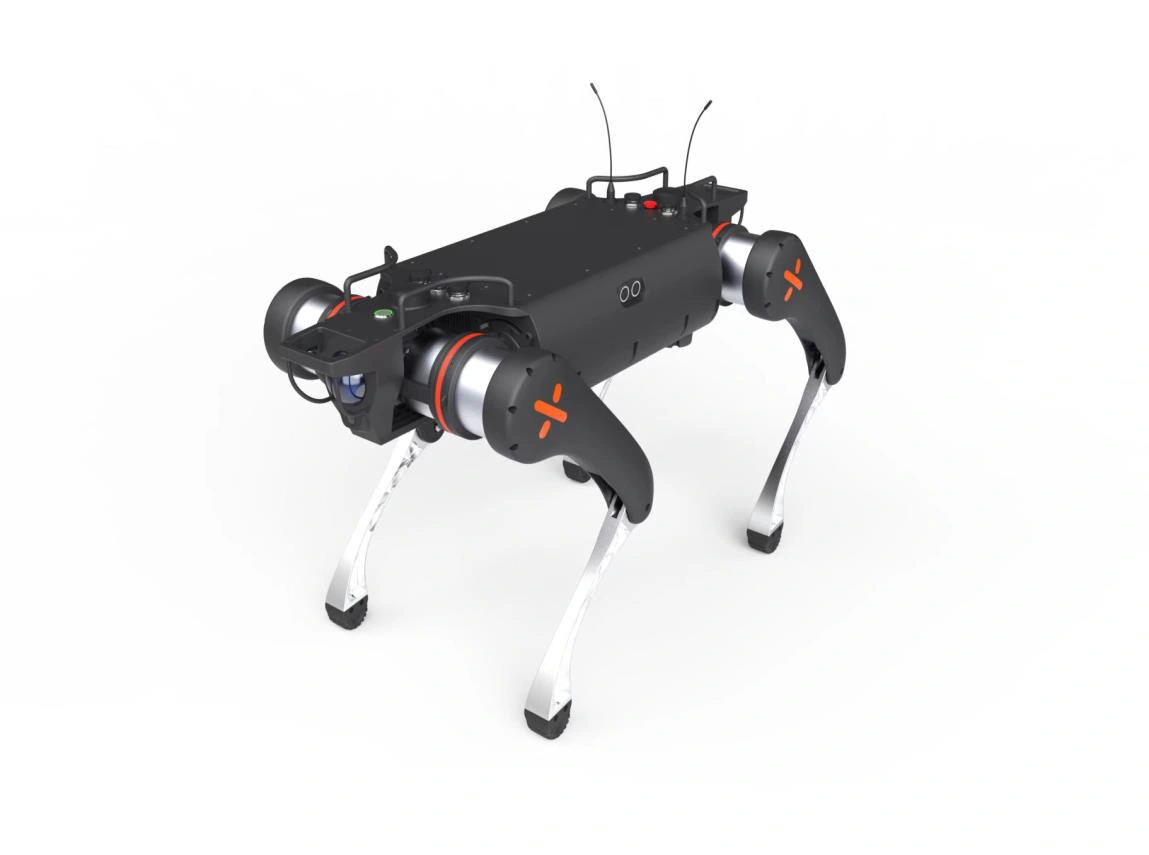
Escolha pés pontuais para cargas pesadas e terrenos irregulares.

Escolha pés com rodas para rotas longas, instalações amplas e cargas contínuas.
Autonomia, alcance, velocidade, carga útil e limites de terreno são medidos separadamente. O desempenho na implantação depende das condições do local, do consumo de energia da carga transportada e da configuração selecionada.
As articulações das pernas posicionam cada pé e transferem o apoio enquanto o robô caminha. Os manuais fornecidos descrevem três motores de articulação por perna e doze graus de liberdade nas plataformas de pés pontuais.
Avalie este formato para degraus frequentes, cascalho e piso irregular. Folgas da rota e centro de gravidade da carga continuam essenciais.
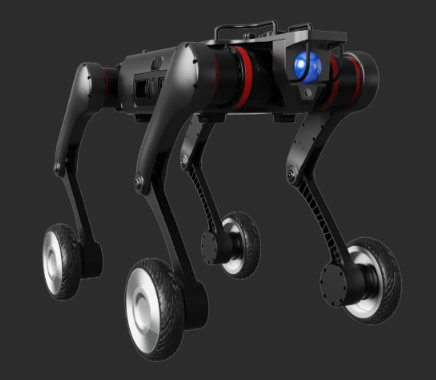
Pés equipados com rodas permitem deslocamento sobre superfícies adequadas, enquanto as pernas articuladas auxiliam na transposição de obstáculos. A ficha da série indica rodas de 190 mm para D30W e de 200 mm para D50W.
Avalie este formato para rotas pavimentadas longas e instalações de pisos variados. Tração, espaço de manobra e transições de obstáculos devem ser avaliados na rota real.
A linha indica carga útil contínua de 30 kg ou 50 kg. O valor instantâneo de 100 kg em pé não é uma classificação para caminhada, elevação ou transporte.
| Fator de seleção | D30 | D30W | D50 | D50W |
|---|---|---|---|---|
| Carga útil contínua | 30 kg | 30 kg | 50 kg | 50 kg |
| Peso (incluindo bateria) | 36 kg | 43.5 kg | 68 kg | 79 kg |
| Dimensões em pé (C × L × A) | 930×440×575 mm | 930×560×670 mm | 1270×520×730 mm | 1230×570×830 mm |
| Tipo de pé / diâmetro da roda | Pés pontuais; sem rodas | 190 mm · Roda de borracha alveolar com absorção de impactos | Pés pontuais; sem rodas | 200 mm · Pé com roda |
| Tempo de operação sem carga | 5.5 h | 6 h | 5.5 h | 6 h |
| Tempo de operação com carga | 30 kg: aprox. 3 h | 30 kg: aprox. 3 h | 50 kg: aprox. 2.5 h | 50 kg: aprox. 3.5 h |
| Autonomia aproximada com carga | 30 kg: aprox. 10 km | 30 kg: aprox. 12.5 km | 50 kg: aprox. 10 km | 50 kg: aprox. 15 km |
| Energia da bateria (série atual) | 936 Wh | 936 Wh | 2081 Wh / 44 Ah | 2081 Wh / 44 Ah |
| Altura máxima de degrau único | 30 cm | 30 cm | 30 cm | 40 cm |
| Altura de degrau em subida contínua | 20 cm | 20 cm | 20 cm | 20 cm |
| Ângulo máximo de subida | 45° | 45° | 45° | 45° |
| Resistência à poeira e à água | IP66 | IP66 | IP67 | IP67 |
Autonomia, alcance, velocidade, carga útil e limites de terreno são medidos separadamente. O desempenho na implantação depende das condições do local, do consumo de energia da carga transportada e da configuração selecionada.
Escolha sensores e software conforme a tarefa. Um chassi de robô sozinho não constitui um sistema completo de inspeção ou patrulha autônoma.
Para passagens industriais, salas de equipamentos e pisos em níveis diferentes, especifique rota, pontos de observação e medições.
Em campi e grandes instalações, compare distância, transições de superfície e conectividade antes de escolher pés ou rodas.
Selecione a classe de carga útil contínua de 30 kg ou 50 kg considerando toda a carga transportada, incluindo suportes, caixas e sensores.
Para laboratórios de robótica e integradores, comece pelo escopo de controle de movimento, interfaces de simulação e processamento embarcado.
D30 / D30W: plataforma RK, 8 GB de RAM, 64 GB de armazenamento, 6 TOPS, uma câmera de 130° e dois sensores ultrassônicos.
D50 / D50W: RK3588, duas câmeras e um LiDAR na ficha atual da série. Os quatro modelos listam Wi-Fi 6, transmissão de vídeo HD e interfaces de desenvolvimento.
Defina separadamente SLAM/navegação e software Pro. As opções listadas incluem Jetson Orin NX 8 GB / 70 TOPS, RTK, PTZ de espectro duplo, 5G e estação de recarga.
LiDAR não é garantido no pacote base da série D30. Acoplamento automático, cargas de aplicação e integração não estão incluídos por padrão.
Especifique sensores, software de navegação, comissionamento, acesso à rede e fluxo de trabalho do operador como um escopo completo de implantação.
Planeje uma unidade de demonstração para tarefa real. Defina treinamento local, primeiro atendimento, peças e escalonamento junto ao portfólio.
Parceria de distribuição →Defina separadamente marca, documentação, montagem, sensores e software. Use matriz de configuração e plano de aceitação do piloto antes de ampliar o fornecimento.
Parceria OEM →Informe onde o robô trabalhará, o que transportará e como deverá ser controlado. Prepare um briefing para análise técnica e uma cotação privada.
Envie seus requisitos à GEAKITA. Você receberá um número de referência após o envio bem-sucedido.
Comece pela carga total transportada: D30 / D30W indicam carga útil contínua de 30 kg; D50 / D50W indicam 50 kg. Depois compare superfícies do percurso, escadas, dimensões e autonomia com carga.
Navegação / software Pro, mapeamento, comissionamento e estação de recarga devem ser especificados separadamente. Câmera ou LiDAR na lista não define uma solução autônoma.
Não combine autonomia sem carga com carga útil contínua. Consulte a autonomia carregada do modelo exato e valide o ciclo de trabalho.
Não é indicada compatibilidade com baterias de ferramentas. A série D30 lista 936 Wh; a D50, 2081 Wh / 44 Ah. Baterias e carregadores devem corresponder à plataforma fornecida.
Informe mercados-alvo, foco de aplicação, necessidades de marca e documentação, requisitos de demonstração, planejamento de peças e responsabilidades locais de assistência. Escopo, disponibilidade e condições comerciais são acordados para o projeto.
Informe percurso, carga útil, restrições do local, plano de conectividade e resultados necessários. Defina critérios de aceitação para conclusão da missão, autonomia, resultados dos sensores e intervenção do operador em condições representativas.